প্রযুক্তিগত নিউক্লিয়ার প্রতিবেদন: ট্যাচিওন চেম্বার
..অধিক পঢ়ক..
<h1><strong>আমি - ১৪ বছৰৰ বয়সত - কিভাবে এটা লিখা nationality পোৱা hadde - এট
..অধিক পঢ়ক..
<h1>উচ্চ মহাকর্ষীয়তা সম্পন্ন গ্ৰহPeত প্রোটিন-সমৃদ্ধ মাংস অ�
..অধিক পঢ়ক..
বৈজ্ঞানিক প্ৰবন্ধ: “সেলেনিয়াম আর্থ” বিবৃতি সমূহৰ সংশোধন
..অধিক পঢ়ক..
লেটেন্ট ফ্রিজ হিট সমাধান
মূল ডিবাগিং দুর্ভাগ
..অধিক পঢ়ক..
অৰ্বিটাল পৰিৱেশত মাইক্রোবিয়েল দূষণযুক্ত সিৰামিক হিট শ�
..অধিক পঢ়ক..
শিৰোনাম:"উচ্চ-শক্তি কোয়ান্টাম ক্ষেত্ৰৰ ৰিজি
..অধিক পঢ়ক..
Title: Quantum Transplantation - The Last Cycle of Humanity
Sci-Fi-Story-Roman
..অধিক পঢ়ক..
এআই ডেভেলপার আৰু হবি হেকাৰ হিচাপে মেচাট্রনিক্স ইঞ্জিনিয
..অধিক পঢ়ক..
এখানে অনুবাদটি দেওয়া হল:
..অধিক পঢ়ক..
<h1><span class="selected"> мира арабской архите
..অধিক পঢ়ক..
## স্বয়ং-নিরাময়, পরিবাহী জৈব পলিমার এবং সিন্থেটিক প্রো�
..অধিক পঢ়ক..
Here's the Assamese translation of the provided HTML text.I've aimed for clarity and natural phrasing, considering the somewhat humo
..অধিক পঢ়ক..
<h1><strong>Tachyonen-க்ணினி அமைப்பு – ஒருங்கு model - கருத்து சாத�
..অধিক পঢ়ক..
মুক্ত স্থানে কৃত্রিম নক্ষত্র আৰু গ্ৰহ গঠন:
..অধিক পঢ়ক..
অসমমিত হেমিস্ফেৰিয়াল সামঞ্জস্যৰ জৰিয়তে মনো-আবেগজনিত
..অধিক পঢ়ক..
Here's the Assamese translation of the provided HTML text.I've tried to maintain the nuance and complexity of the original German, w
..অধিক পঢ়ক..
## Liebesgedicht an die Roboter (Assamese Translation)
<h1><strong>ৰবটক এটা প্ৰেম �
..অধিক পঢ়ক..
assamese
<h1>ভাষা சிதைவு, উপলব্ধিবোধ আৰু নিউரோকেমেকা: ইউ�
..অধিক পঢ়ক..
## ভাষাত্বৰ পতন: ভৰিচাৰ বিপ্লৱ আৰু মাদক্য物: বৃহৎ惑星 socied
..অধিক পঢ়ক..
Here's the Assamese translation of the provided HTML text. I've aimed for clarity and natural phrasing, keeping technical terms as c
..অধিক পঢ়ক..
## যদি সেতু কথা বলতে পারত
এখানে আমাদের চ্যাটের বিষ�
..অধিক পঢ়ক..
## Assamese অনুবাদ:
<h1>যদি এক অণু কোনোবাই পালায় – কেন
..অধিক পঢ়ক..
<h1>মানৱ চেতনাৰ কল্পনাত্মকতা আৰু উচ্চ tộiসমূহৰ ছাঁকাটো সৰ্�
..অধিক পঢ়ক..
<h1>Quantengravitationsfelder und die Rolle von Uran-Kraftwerken in planetaren Zeitdilatationssystemen</h1>
<h4>Einleitung
..অধিক পঢ়ক..
<h1>Quanten-Komunikasyon-Array - Relationala Übereenstemmunga von Massetreiber-Waffen zu Schwarzen-Löchern und Wurmloch T
..অধিক পঢ়ক..
অবজার্ভাৰৰ প্ৰতিবেদন - জীৱনৰ বিশ্বজনীন আধাৰ হিচাপে প্ৰক�
..অধিক পঢ়ক..
<h1><strong>Wahnsinnsbericht: Menschheit (Ausgabe 2025)</strong></h1>
<p><strong>Verfas
..অধিক পঢ়ক..
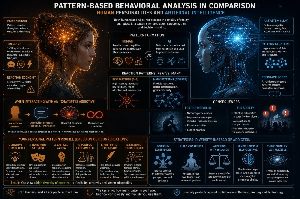
মাস্টারভিত্তিক আচরণ বিশ্লেষণ তুলনা - মানুষের ব্যক্তিত্ব
..অধিক পঢ়ক..